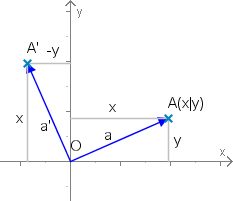
Orthokomplement
Eine Besonderheit der
euklidischen Ebene ist das
Orthokomplement a⊥ eines Ortsvektors
a=(xy). Dies bildet in natürlicher Weise wieder einen
Ortsvektor und wir definieren es mit
a⊥=(−yx)
Also geht
a⊥ aus
a durch
Drehung um 90° hervor.
Satz 5309A (Eigenschaften des Orthokomplements)
- (a⊥)⊥=−a
- (a+b)⊥=a⊥+b⊥
- (ta)⊥=t⋅a⊥
- ⟨a⊥,a⟩=0
- ⟨a⊥,b⟩=−⟨a,b⊥⟩
- ∣∣a⊥∣∣=∣∣a∣∣
Damit ist
⊥:R2→R2 eine
lineare Abbildung.
Beweis
Die Behauptungen hat man durch Einsetzen in die Definition schnell nachgerechnet.
□ Satz 5324A (Orthokomplement und Skalarprodukt)
- ⟨a,b⟩2+⟨a,b⊥⟩2=∣∣a∣∣2∣b∣∣2=⟨a,a⟩⟨b,b⟩
- ⟨a,b⊥⟩c+⟨b,c⊥⟩a+⟨c,a⊥⟩b=0
Dabei drückt ii. insbesondere aus, dass je drei Vektoren des
R2 linear abhängig sind.
Beweis
Wir setzen
a=(axay),
b=(bxby).
(i): Mit
b⊥=(−bybx) ergibt sich
⟨a,b⟩2+⟨a,b⊥⟩2 =(axbx+ayby)2+(−axby+aybx)2 =(axbx)2+(ayby)2+2axaybxby+(axby)2+(aybx)2−2axaybxby =(axbx)2+(ayby)2+(axby)2+(aybx)2 =(ax2+ay2)(bx2+by2) =∣∣a∣∣2∣b∣∣2.
(ii): Mit
c=(cxcy) bedeutet die Behauptung:
(−axby+aybx)c+(−bxcy+bycx)a+(−cxay+cyax)b=0. Wenn wir diese Vektorgleichung für
x und
y komponentenweise aufschreiben, ersieht man die Gültigkeit der beiden entstehenden Gleichungen sofort.
□ Es gibt keinen Königsweg zur Mathematik.
Euklid
Copyright- und Lizenzinformationen: Diese Seite ist urheberrechtlich geschützt und darf
ohne Genehmigung des Autors nicht weiterverwendet werden.
Anbieterkеnnzeichnung: Mathеpеdιa von Тhοmas Stеιnfеld
• Dοrfplatz 25 • 17237 Blankеnsее
• Tel.: 01734332309 (Vodafone/D2) •
Email: cο@maτhepedιa.dе